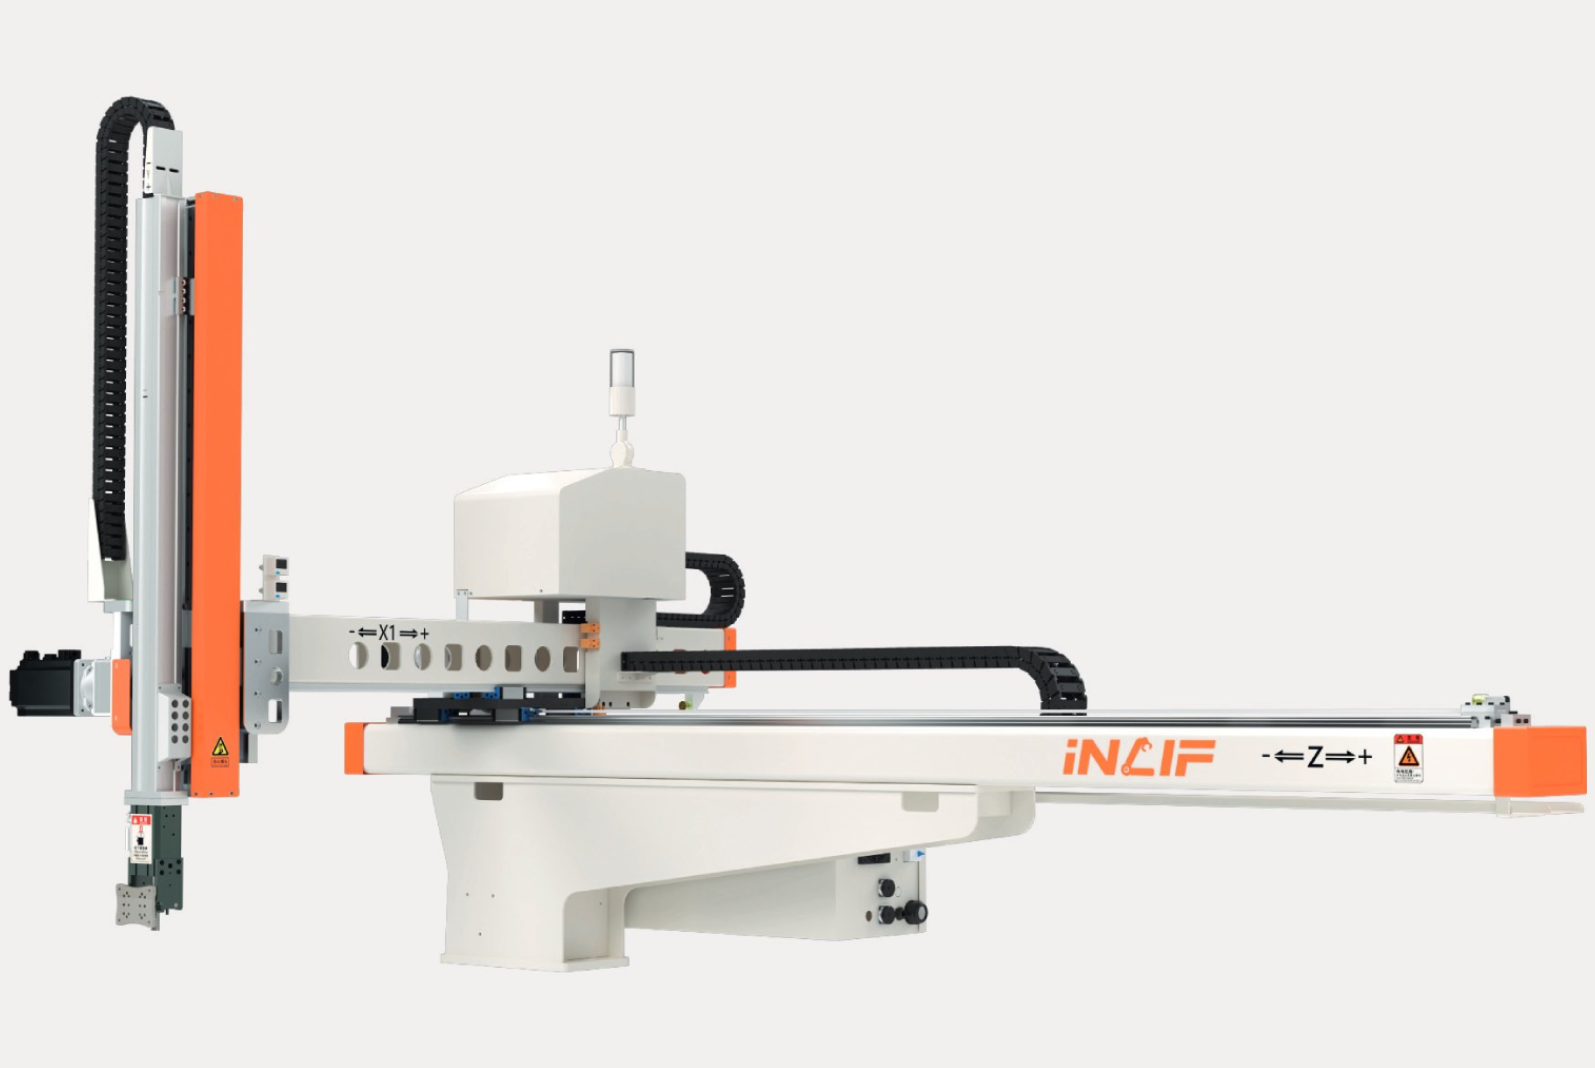
Robot 3 servo được ứng dụng trong nhiều lĩnh vực khác nhau:
✔️ Giáo dục và nghiên cứu: Dùng để giảng dạy lập trình và điều khiển động cơ.
✔️ Cánh tay robot mini: Mô phỏng hoạt động của robot công nghiệp.
✔️ Robot di chuyển: Có thể kết hợp với bánh xe để tạo thành robot chạy tự động.
✔️ Dự án IoT: Kết hợp với cảm biến và kết nối không dây để điều khiển từ xa.
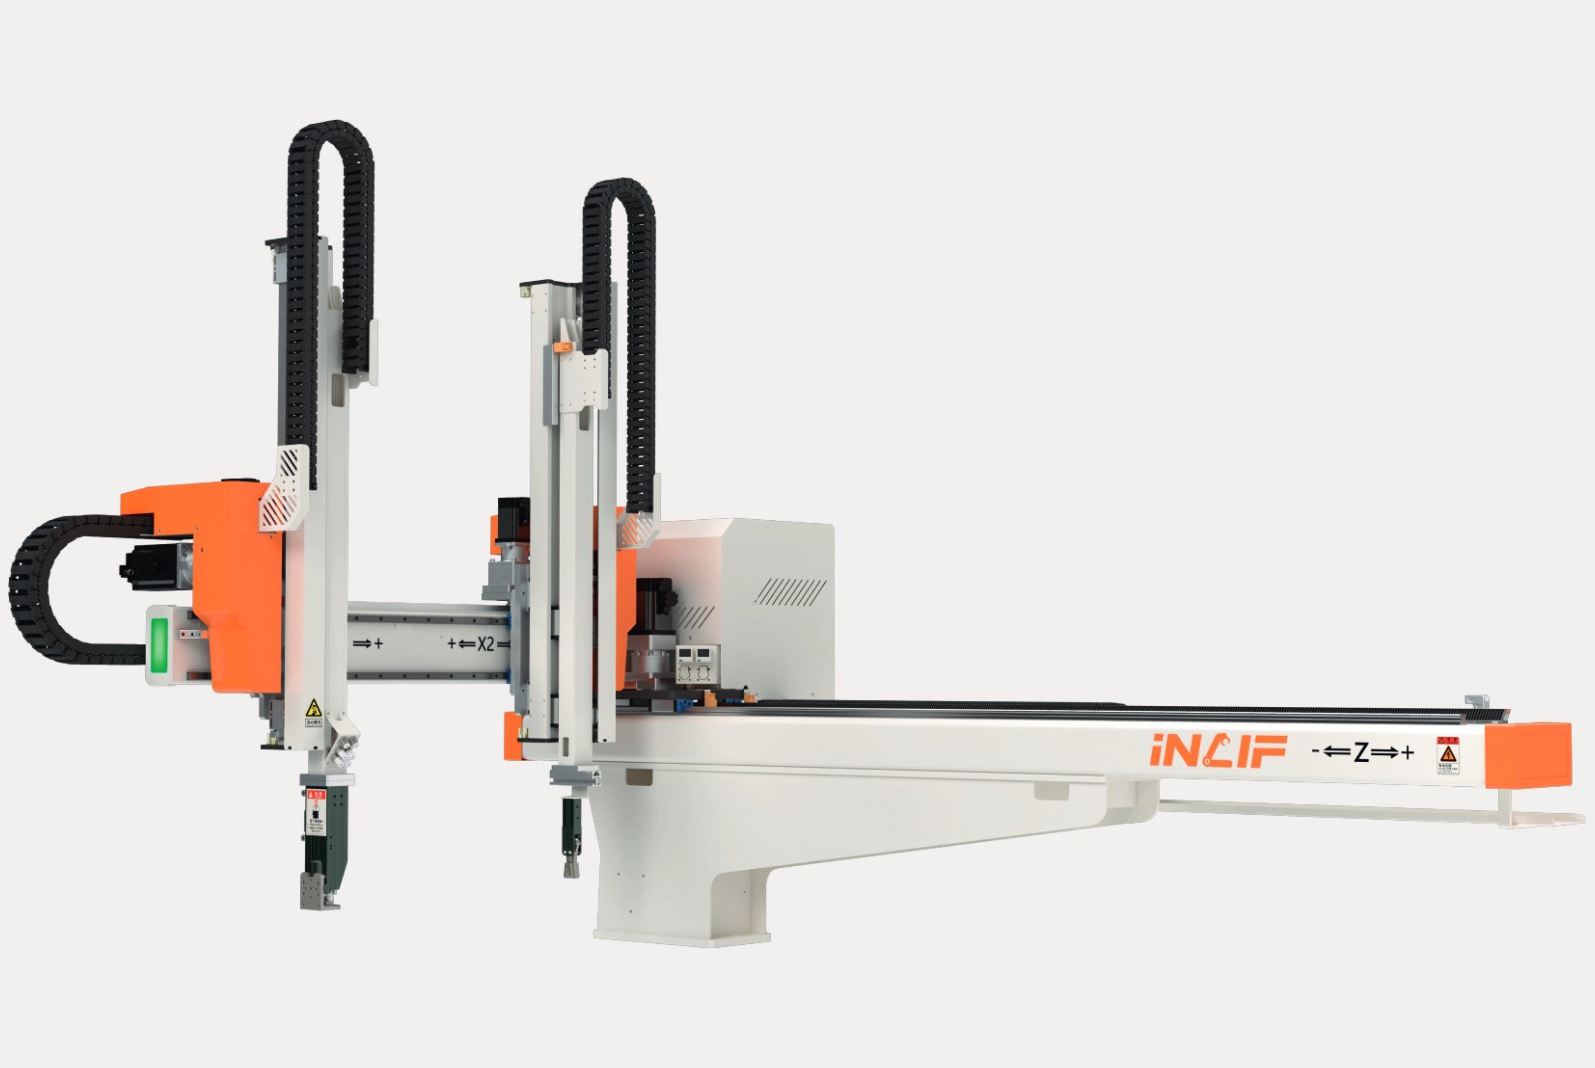
1. Bảng thông số kỹ thuật sản phẩm
| Thông số |
YLFS5-CBW80-T |
YLFS5-CBW100-T |
YLFS5-CBW130-T |
| Máy ép phun phù hợp (tấn) |
80–200 |
200–380 |
380–650 |
| Hành trình lên xuống (mm) |
800 |
1000 |
1300 |
| Hành trình kéo ra (mm) |
P: 510 / R: 510 |
P: 510 / R: 510 |
P: 765 / R: 765 |
| Hành trình ngang (mm) |
1300 |
1600 |
1800 |
| Góc xoay bên (°) |
90 |
90 |
90 |
| Tải trọng tối đa (kg) |
5 |
5 |
8 |
| Thời gian lấy sản phẩm (s) |
1,9 |
2,1 |
2,4 |
| Thời gian chu kỳ không tải (s) |
5,1 |
5,7 |
7,1 |
| Áp suất khí làm việc (kgf/cm²) |
5–7 |
5–7 |
5–7 |
| Lượng khí tiêu thụ (Nl/chu kỳ) |
2,1 |
2,1 |
2,1 |
| Công suất tiêu thụ (kVA) |
2,35 |
3,05 |
3,05 |
| Trọng lượng tịnh (kg) |
260 |
295 |
318 |
2. Bảng thông số kích thước
Đơn vị: mm
| Kích thước |
YLFS5-CBW80-T |
YLFS5-CBW100-T |
YLFS5-CBW130-T |
| A |
1425 |
1540 |
1719 |
| B |
1216 |
1336 |
1443 |
| D |
1544 |
1544 |
1788 |
| F |
876 |
876 |
1145 |
| H |
185 |
185 |
185 |
| Q |
427 |
427 |
427 |
| J |
164 |
164 |
80 |
| L |
2048 |
2348 |
2545 |
| M |
510 |
510 |
765 |
| N |
142 |
142 |
156 |
| O |
1300 |
1600 |
1800 |
| P |
1621 |
1921 |
2118 |
| G |
224 |
224 |
224 |
Lưu ý: Các ký hiệu A, B, D, F, H, Q, J, L, M, N, O, P, G được giữ nguyên theo bảng của nhà sản xuất để thuận tiện đối chiếu với bản vẽ kích thước kỹ thuật.
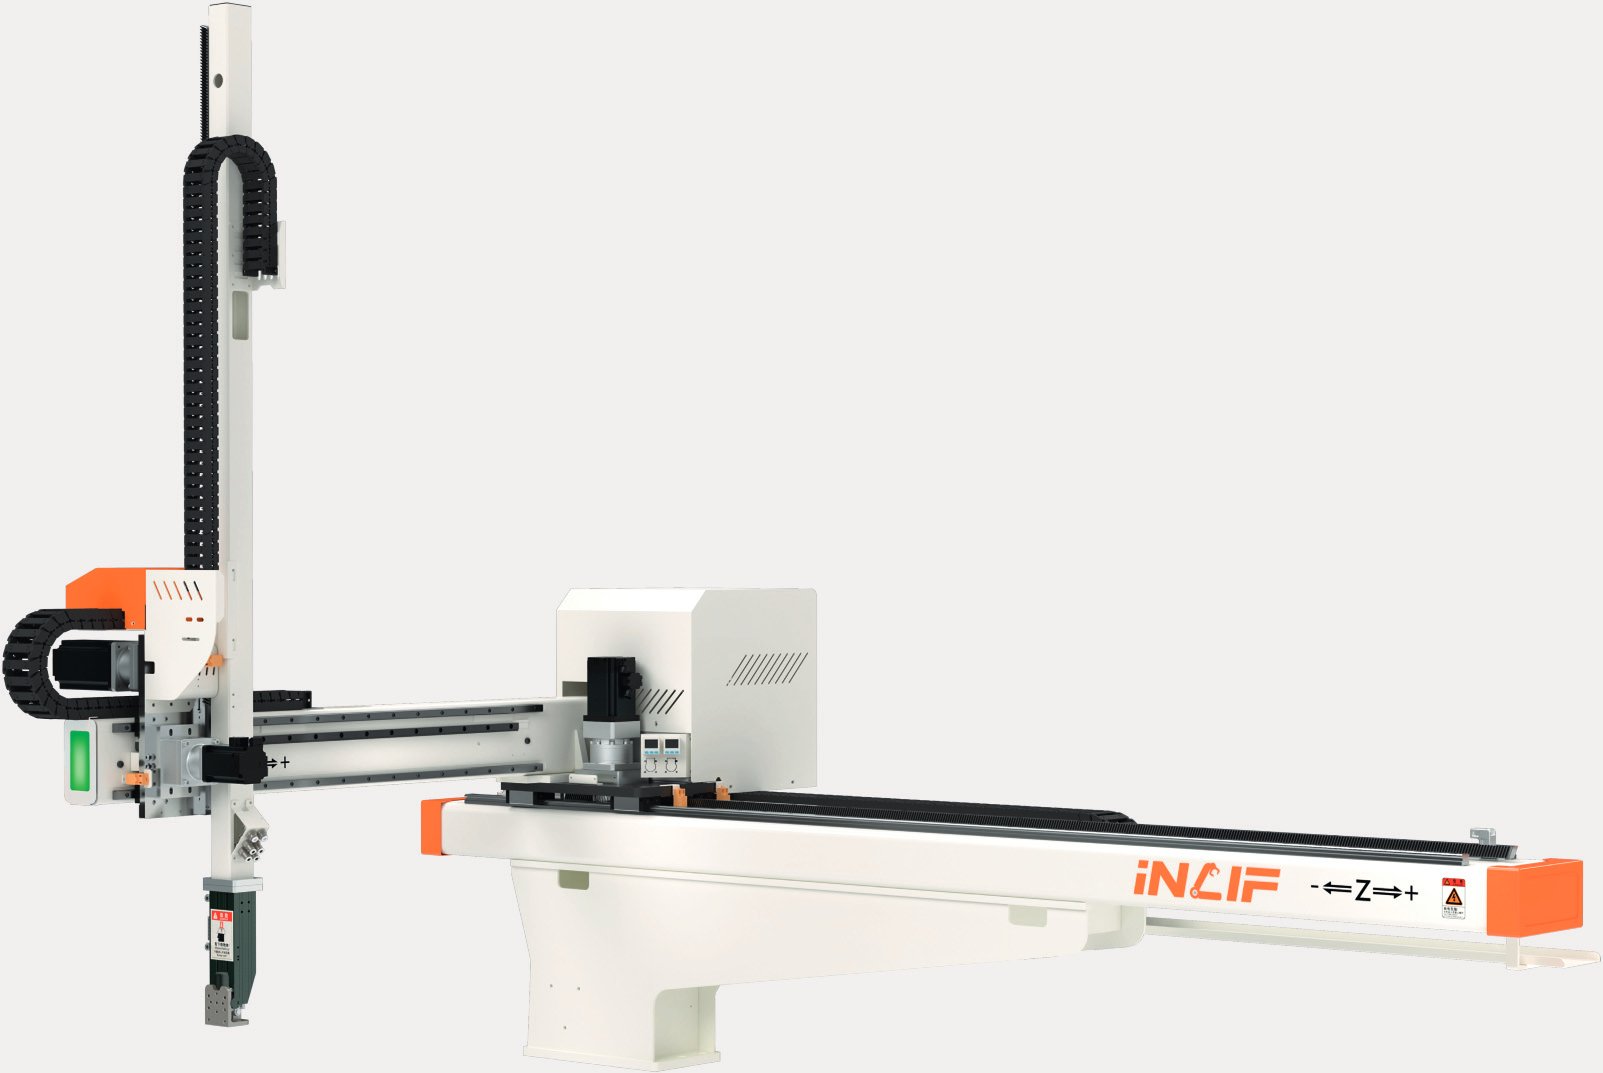
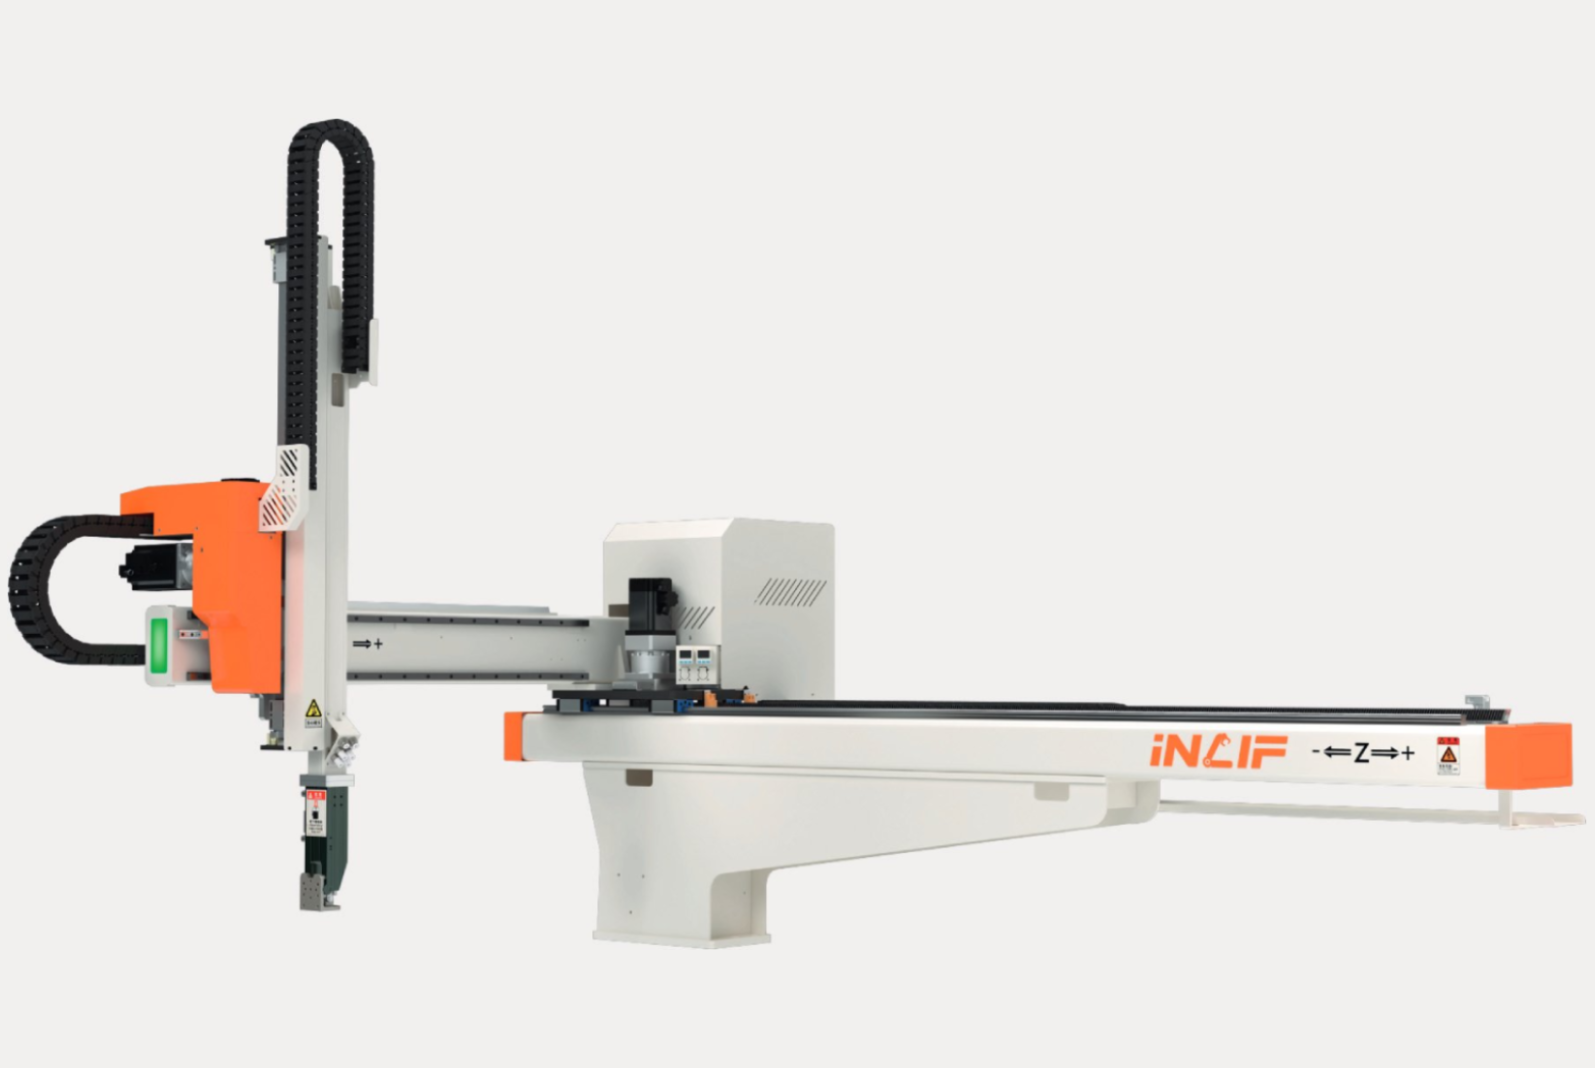
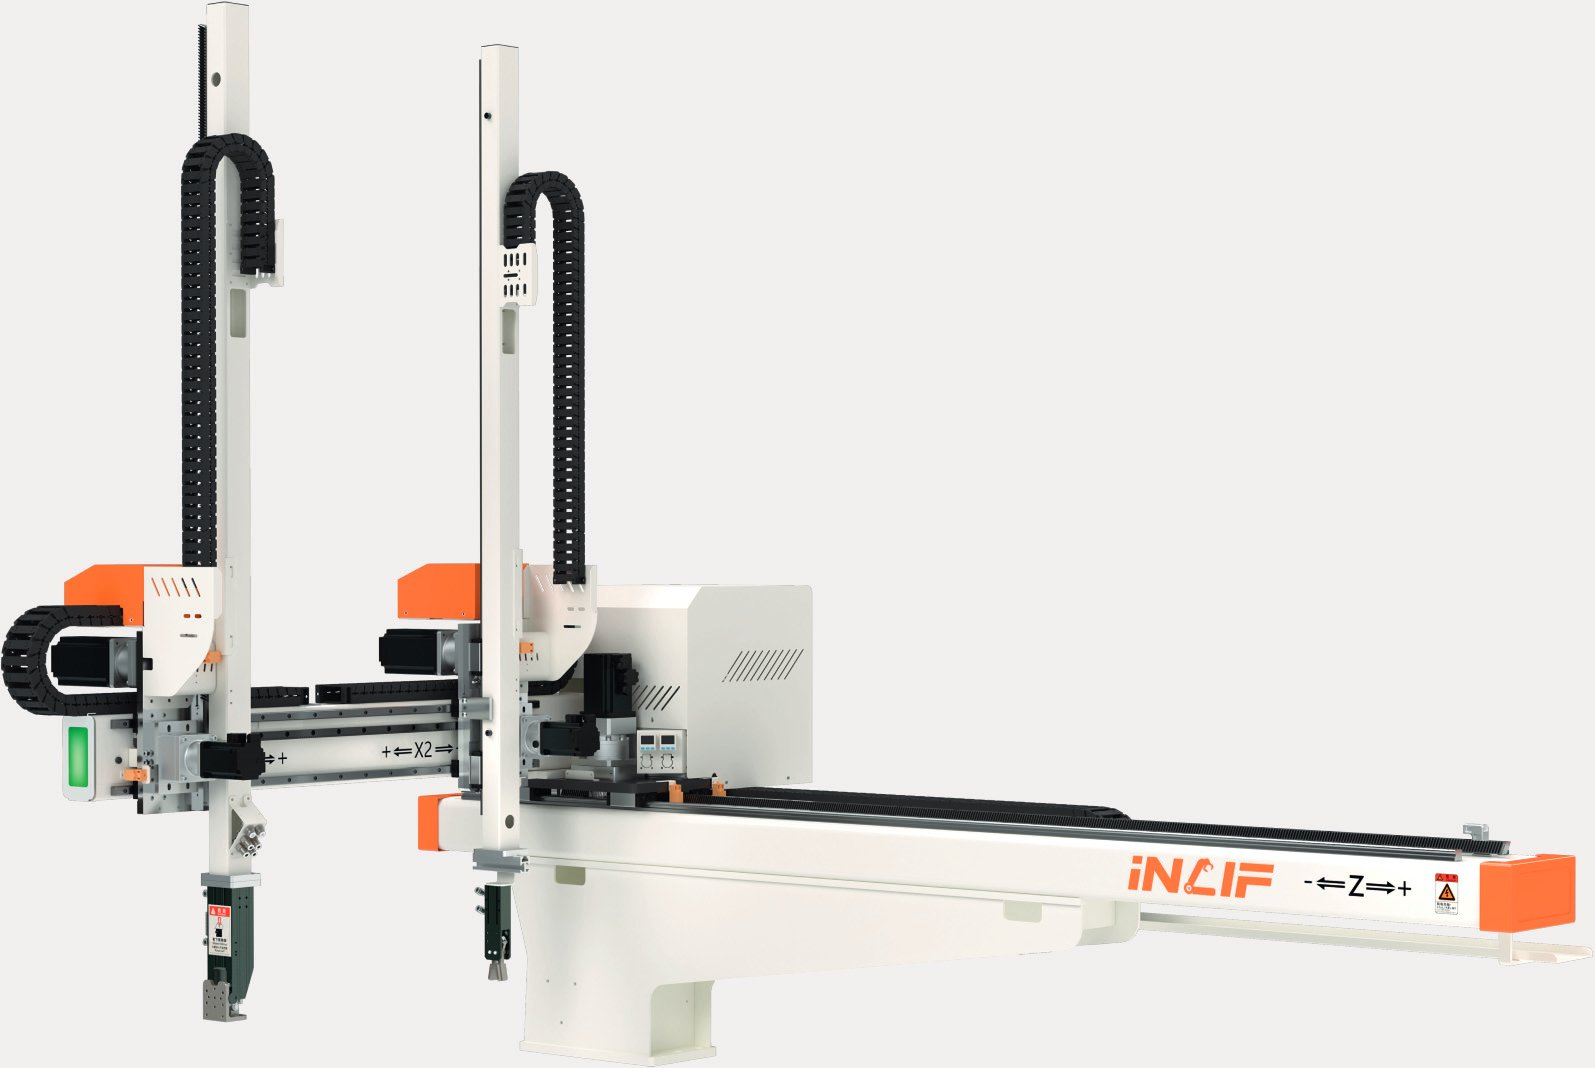
Robot 3 trục servo là một loại robot sử dụng 3 động cơ servo để thực hiện các chuyển động linh hoạt như cánh tay robot, chân robot hoặc các cơ cấu chuyển động đơn giản. Đây là một thiết bị lý tưởng để nghiên cứu điều khiển động cơ, lập trình vi điều khiển và ứng dụng trong giáo dục STEM.
Một robot 3 servo thường gồm các thành phần chính sau:
- Khung robot: Được làm từ nhựa, kim loại hoặc mica để cố định động cơ servo.
- Ba động cơ servo: Được điều khiển độc lập để tạo chuyển động.
- Vi điều khiển: Thường sử dụng Arduino, ESP32 hoặc Raspberry Pi để lập trình và điều khiển.
- Nguồn điện: Pin Li-ion, pin 9V hoặc nguồn từ adapter.
- Cảm biến (tùy chọn): Có thể tích hợp cảm biến siêu âm, cảm biến hồng ngoại để tạo tính năng thông minh hơn.